Eigenschaften von Funktionen
Section outline
-
-
Chapter 1 Studifinder - 1.5 Elementare Funktionen - Eigenschaften von Funktionen Inhalte mit Erklärungen
Datum Sep 28, 2026orca_elmtfkt_fkteigenschaften_Eigenschaften von Funktionen54
 Info 1
Bei einer Kurvendiskussion untersucht man Eigenschaften des Graphen einer Funktion. Dabei bestimmen wir im Folgenden- die Schnittpunkte mit den Koordinatenachsen,
- Symmetrien (bezüglich des Koordinatensystems),
- das Monotonieverhalten,
- lokale und globale Extrema.
. Schnittpunkte mit den Koordinatenachsen
Die Schnittpunkte mit der -Achse sind genau die Stellen , für die ist. Solche Stellen nennt man Nullstellen. Für diese Stellen interessiert man sich sehr häufig – wie wir auch bei der Berechnung lokaler Extrema sehen werden – dort sucht man die Nullstellen der Ableitungsfunktion.BemerkungDefinition 1
Sei . Sei eine Funktion. Eine Zahl heißt Nullstelle von , falls .- Eine Nullstelle ist eine Stelle, an welcher der Graph von die -Achse schneidet oder berührt. Man erhält sie, indem man setzt und diese Gleichung nach auflöst.
Die Berechnung der Nullstellen kann sehr schwierig oder sogar nur näherungsweise mithilfe eines Computers möglich sein. Wir möchten dies hier deshalb nur exemplarisch zeigen. Es sei aber darauf hingewiesen, dass man mit den gleichen Methoden auch alle Stellen, an denen die Funktion einen beliebigen anderen Wert erreicht, bestimmen kann. Denn setzt man , dann nimmt bei allen Nullstellen der Funktion den Funktionswert an (d.h. .Satz 1
Ist , so schneidet der Graph der Funktion die -Achse im Punkt
Für jede Nullstelle ist der Punkt ein Schnittpunkt des Funktionsgraphen mit der -Achse.Beispiel 1
Sei die Funktion gegeben durch dann schneidet die -Achse bei Um die Nullstellen zu erhalten, setzt man den Funktionswert gleich Null und löst die resultierende Gleichung mithilfe der pq-Formel:
sodass sich die Nullstellen und ergeben. Die Funktion hat also die Nullstellen und und schneidet somit die Koordinatenachsen insgesamt in den Punkten , und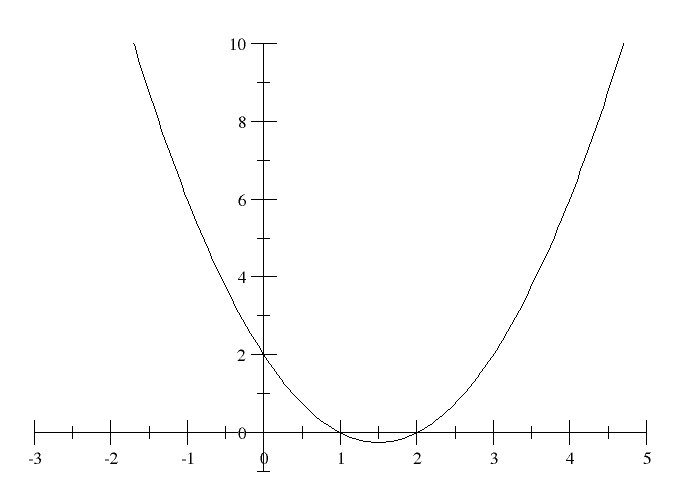 Bild 5
. Symmetrien bezüglich des Koordinatensystems
Manche Funktionen weisen Symmetrien bezüglich einer Achse oder eines Punktes auf, d.h. spiegelt man den Graph der Funktion an dieser Achse bzw. an diesem Punkt, so erhält man wieder den ursprünglichen Funktionsgraphen. Dabei interessieren wir uns hier allerdings nicht für Symmetrien bezüglich beliebiger Achsen oder Punkte, sondern nur bezüglich der -Achse oder bezüglich des Ursprungs.
Diese können besonders leicht verifiziert werden und erleichtern (falls vorhanden) die Berechnung der Wertetabelle und besonderer Punkte. Denn so hat z.B. ein lokales Extremum an der Stelle auch ein lokales Extremum an der Stelle zur Folge, wenn eine Funktion symmetrisch zur -Achse ist.Definition 2
Sei , sodass für alle auch gilt. Sei eine Funktion. Die Funktion heißt- achsensymmetrisch zur -Achse oder auch gerade, wenn für jedes gilt,
- punktsymmetrisch zum Ursprung oder auch ungerade, wenn für jedes gilt.

 Aufgabe 1
Lassen Sie sich im Applet eine gerade und eine ungerade Funktion anzeigen und stellen Sie verschiedene Werte von ein, um zu beobachten, wo sich jeweils der Punkt befindet. Spiegeln Sie außerdem die gegebene Funktion an der -Achse und am Ursprung.
Beispiel 2
Wir betrachten die Polynomfunktion mit . Dann gilt für alle :
Damit ist eine gerade Funktion bzw. achsensymmetrisch zur -Achse.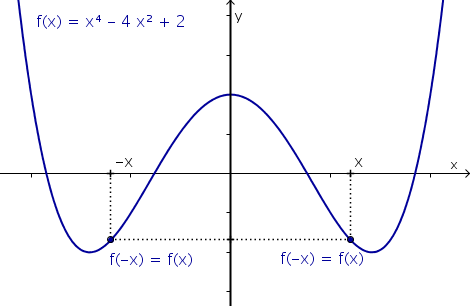 Bild 6 Die Funktion mit ist gerade.
. Monotonieverhalten
Betrachten wir das Steigungsverhalten einer Funktion anhand der folgenden Definition.Definition 3
Sei . Sei eine Funktion. heißt auf einem Intervall- monoton wachsend, falls für alle gilt: Wenn , dann .
- streng monoton wachsend, falls für alle gilt: Wenn , dann .
- monoton fallend, falls für alle gilt: Wenn , dann .
- streng monoton fallend, falls für alle gilt: Wenn , dann .
Die Definition beinhaltet, dass jede auf einem Intervall streng monoton wachsende (bzw. fallende) Funktion dort auch monoton wachsend (bzw. fallend) ist. Im Kurs Differentialrechnung wird gezeigt, wie man das Monotonieverhalten mit Hilfe des Vorzeichen der ersten Ableitung bestimmen kann.Beispiel 3
Sei eine Funktion mit . Hier gilt auf dem Intervall für alle reellen Zahlen und mit auch und daher . Die Funktion ist also auf dem Intervall streng monoton steigend. Das ist anschaulich klar. Rechnerisch prüfen wir nach, ob aus auch wirklich immer folgt. Hierfür formen wir zuerst die zu zeigende Ungleichung wie folgt um:
Die Ungleichung stimmt, da und sind und damit auch ihr Produkt positiv ist, wenn gilt. Wir haben also insgesamt gezeigt, dass für alle gilt.Zur Veranschaulichung kann man beispielsweise die Punkte und wählen. Es ist also . Und wegen und gilt auch . Dieses Beispiel ist selbstverständlich kein Beweis und dient lediglich der Illustration.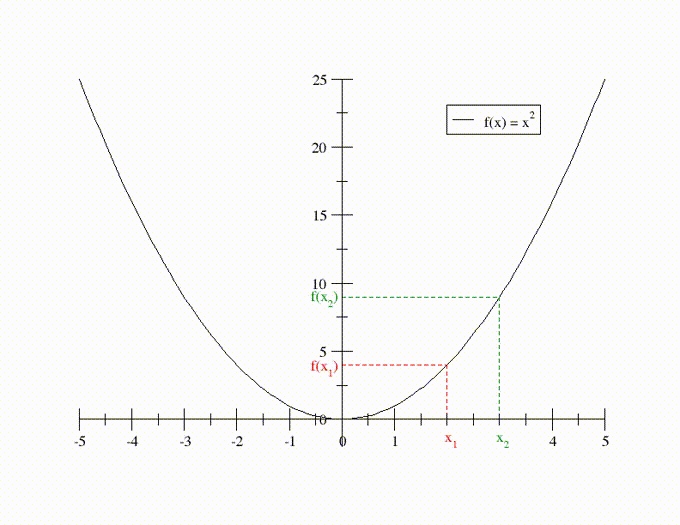 Bild 7Betrachtet man das Intervall und wählt hier beispielsweise und , sodass wieder gilt, so kann man nachrechnen, dass gilt: und . Hier gilt also nicht, dass aus auch folgt! Anschaulich ist dagegen klar, dass die umgekehrte Aussage gilt: Für alle aus ist , das heißt ist streng monoton fallend. Begründung
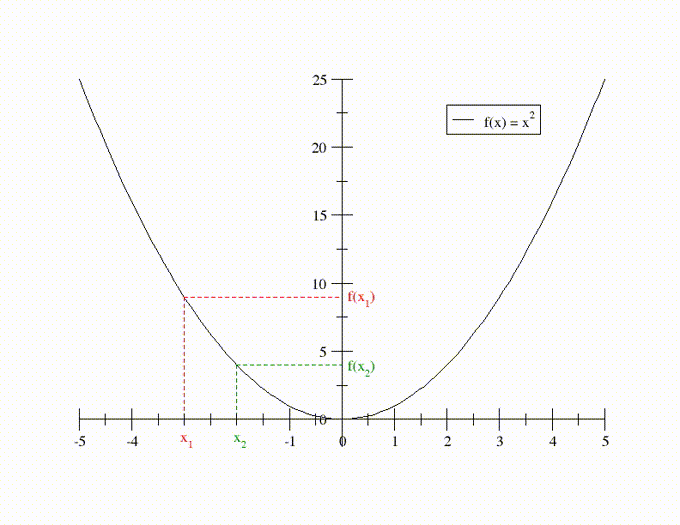 Bild 8[Ausblenden]Die Funktion ist also auf dem Intervall streng monoton fallend und auf dem Intervall streng monoton steigend.
Rechnerisch gilt für : Rechnerisch prüfen wir nach, ob aus auch wirklich immer folgt. Hierfür formen wir zuerst die zu zeigende Ungleichung wie folgt um:
Die Ungleichung stimmt, da und sind und damit auch ihr Produkt negativ ist, wenn gilt. Wir haben also insgesamt gezeigt, dass für alle gilt.
[Ausblenden]
. Lokale und globale Extrema
Die Berechnung von Extrempunkten - also von Hoch- und Tiefpunkten - ist einer der zentralen Themen jeder Kurvendiskussion. Lokale Extrema sind folgendermaßen definiert:Definition 4
Sei . Sei eine Funktion. Dann hat an der Stelle ein lokales Minimum (bzw. lokales Maximum), falls es ein offenes Intervall gibt, sodass und (bzw. ) für alle ist.
Diese präzise Formulierung drückt lediglich aus, dass die Funktionswerte für alle , die „nahe genug“ an dem lokalen Maximum liegen, kleiner oder gleich dem Funktionswert in sind. Analog müssen die Funktionswerte für alle , die „nahe genug“ am Minimum liegen, größer oder gleich dem Funktionswert in sein. Eine ähnliche Definition gilt für globale Extrema, also die Stellen, an denen eine Funktion ihren insgesamt größten bzw. kleinsten Funktionswert annimmt:Meist benutzt man die Differentialrechnung (Ableitungen der Funktion), um Extrema zu bestimmen. Diese Herangehensweise wird im Kurs Differentialrechnung ausführlich beschrieben. Bei den Polynomfunktionen, mit denen wir uns in diesem Kurs beschäftigen, kann man sich anhand von Graphen Folgendes überlegen:Definition 5
Sei . Sei eine Funktion. Dann hat an der Stelle ein globales Minimum (bzw. globales Maximum), falls (bzw. ) für alle ist.- Lineare Funktionen, die auf ganz definiert sind, besitzen keine Extremstellen.
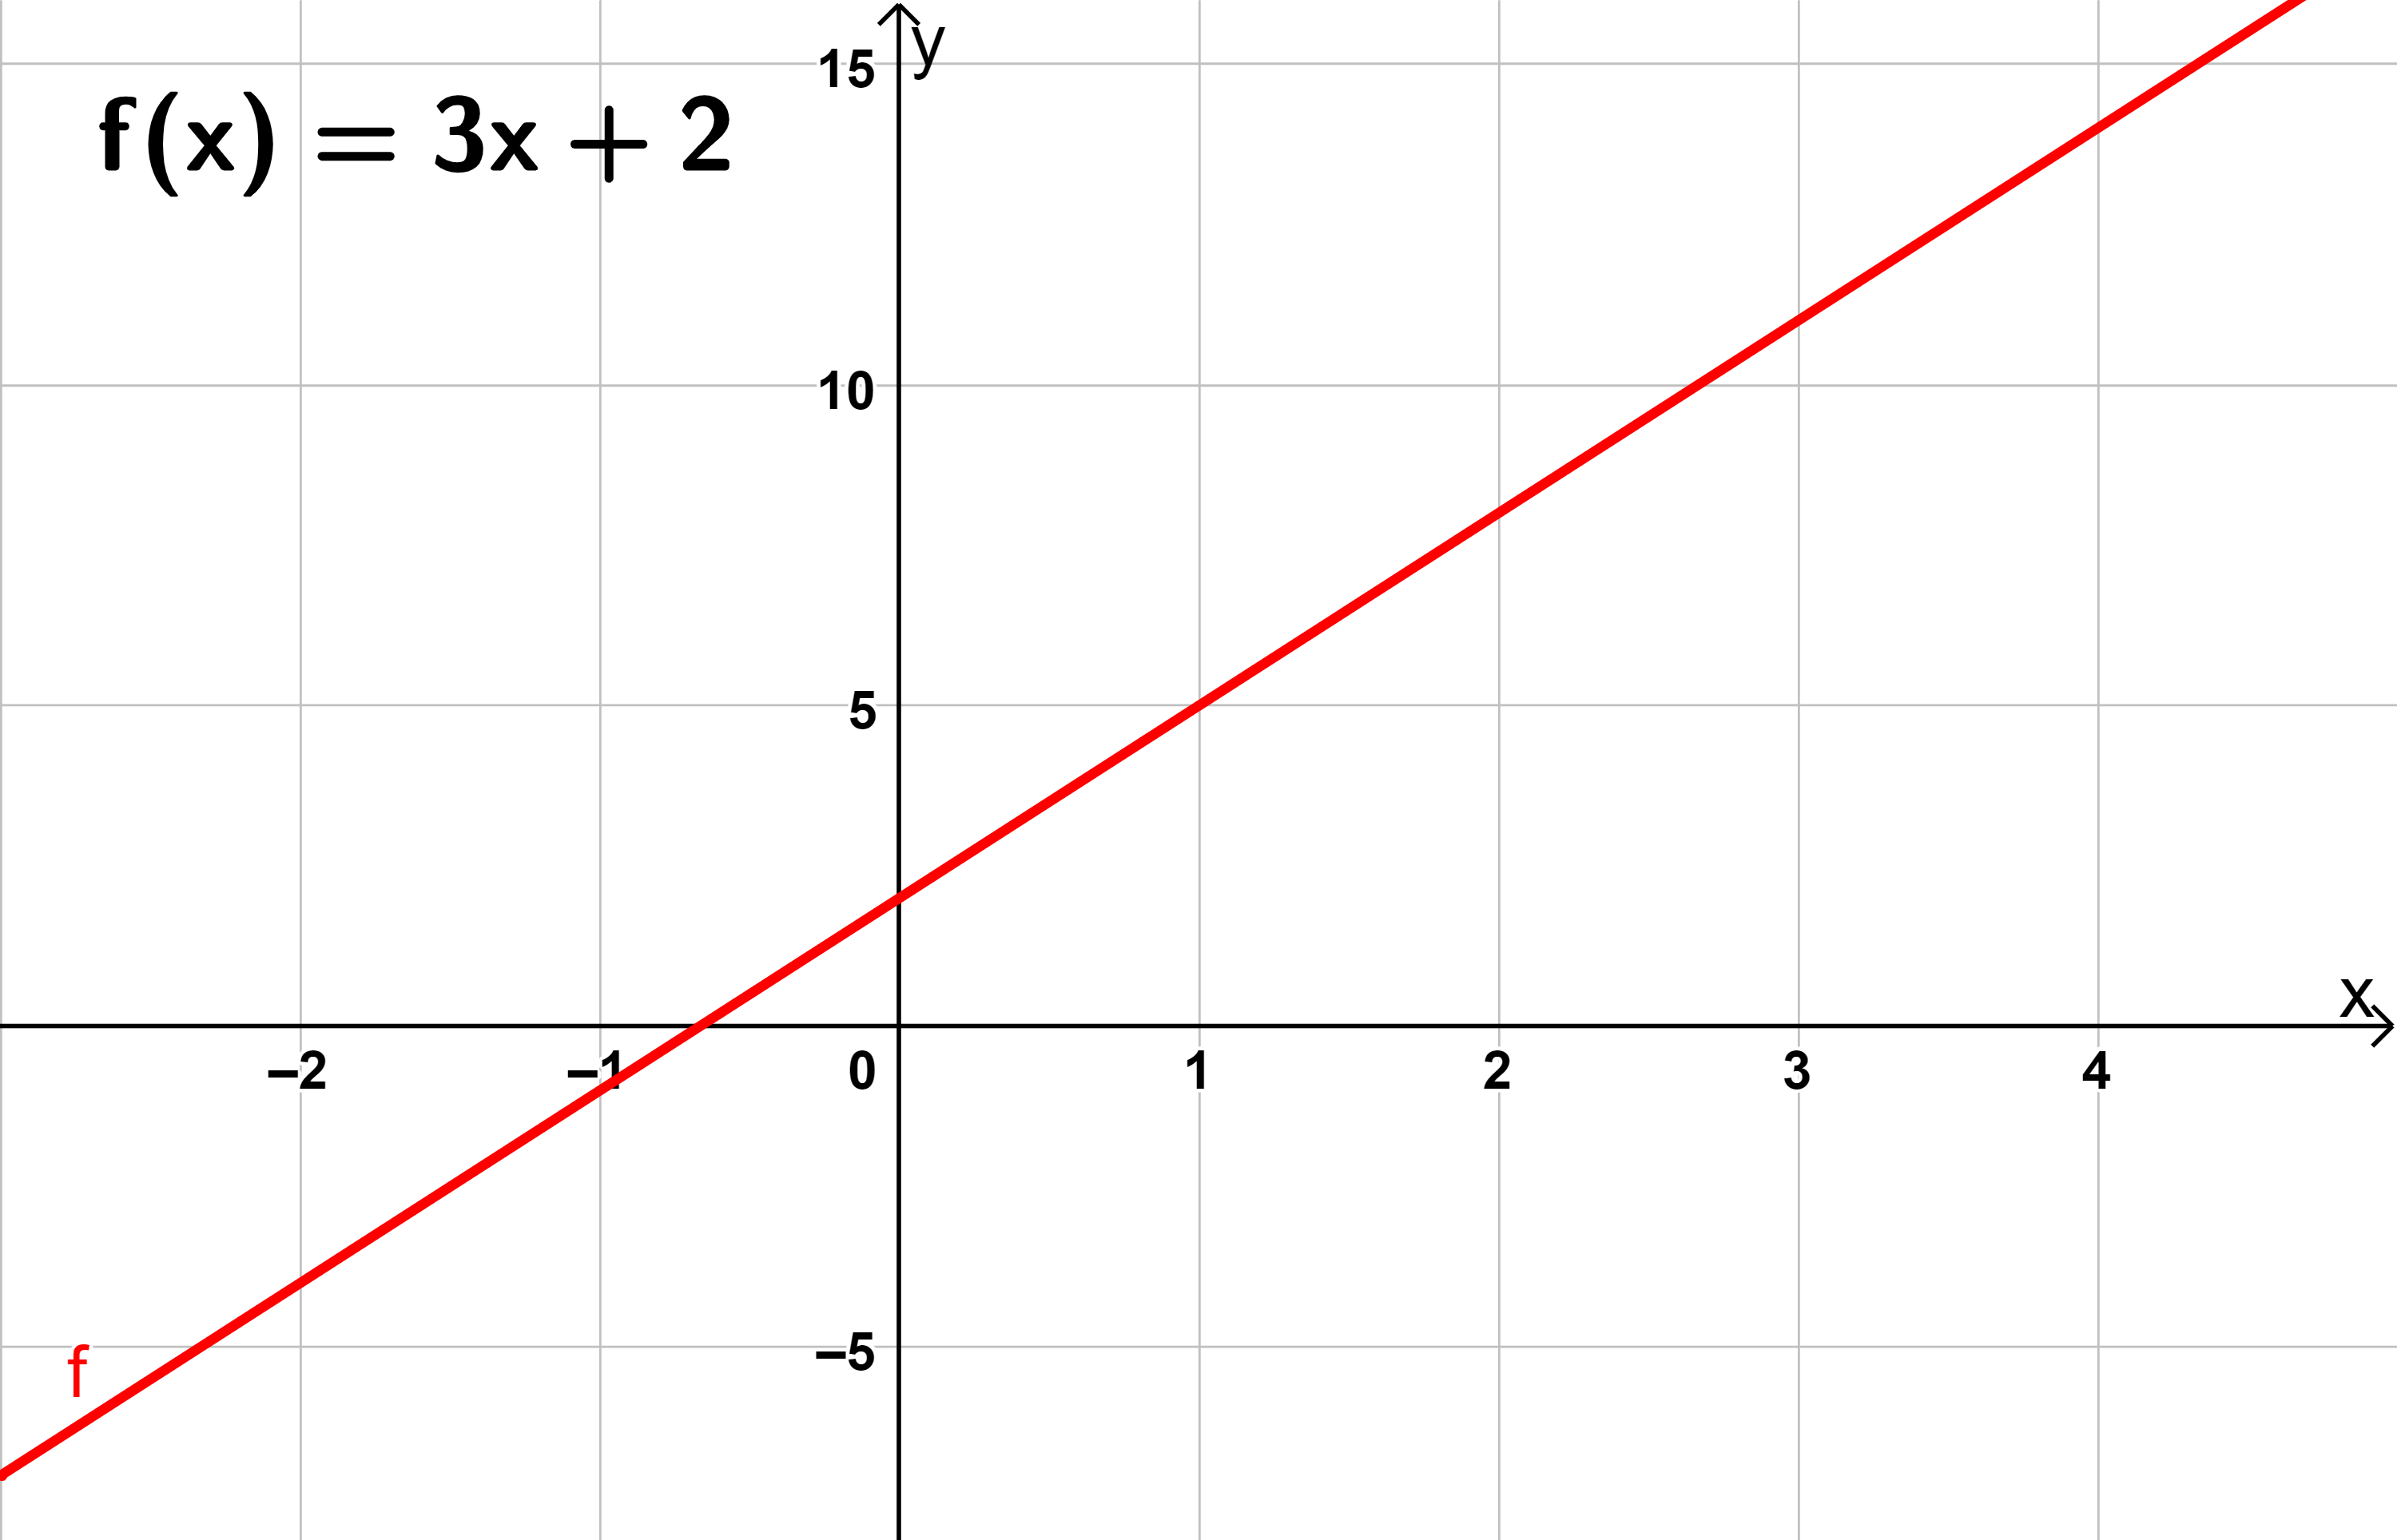
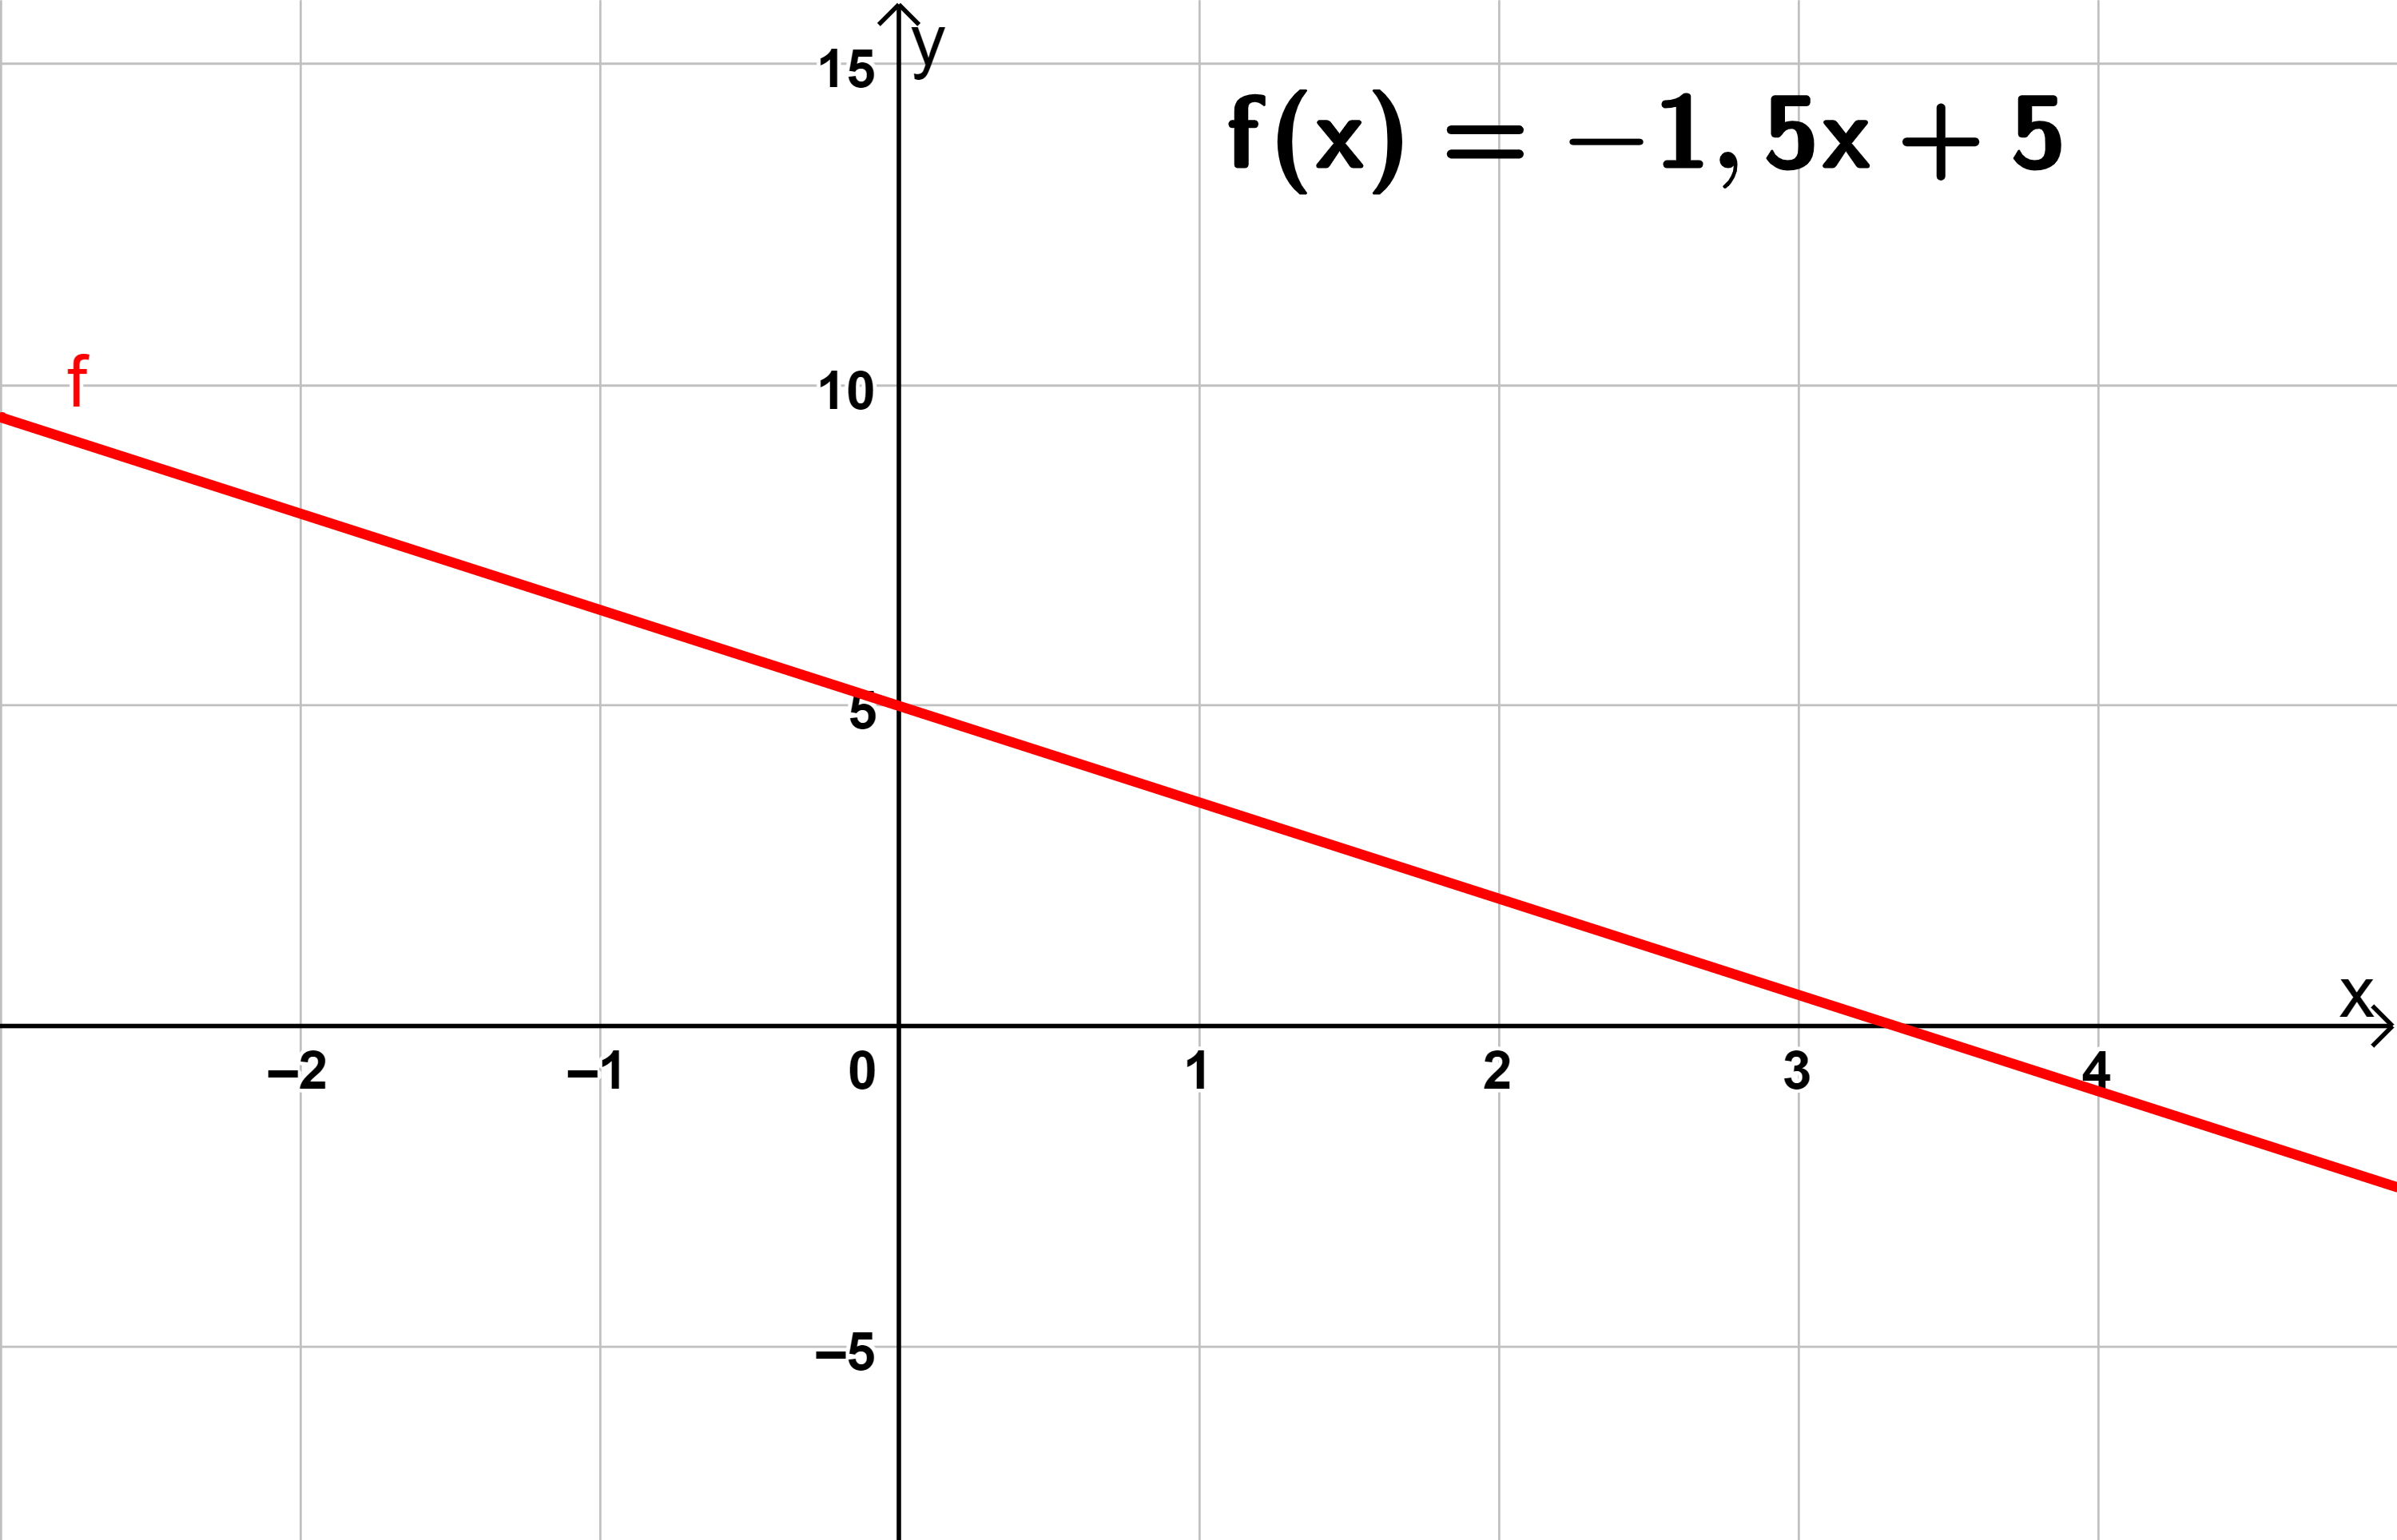 Bild 9
- Quadratische Funktionen besitzen entweder einen Hoch- oder einen Tiefpunkt, der sich im Scheitelpunkt der Parabel befindet, falls dieser Punkt nicht durch die Wahl des Definitionsbereiches
ausgeschlossen ist.
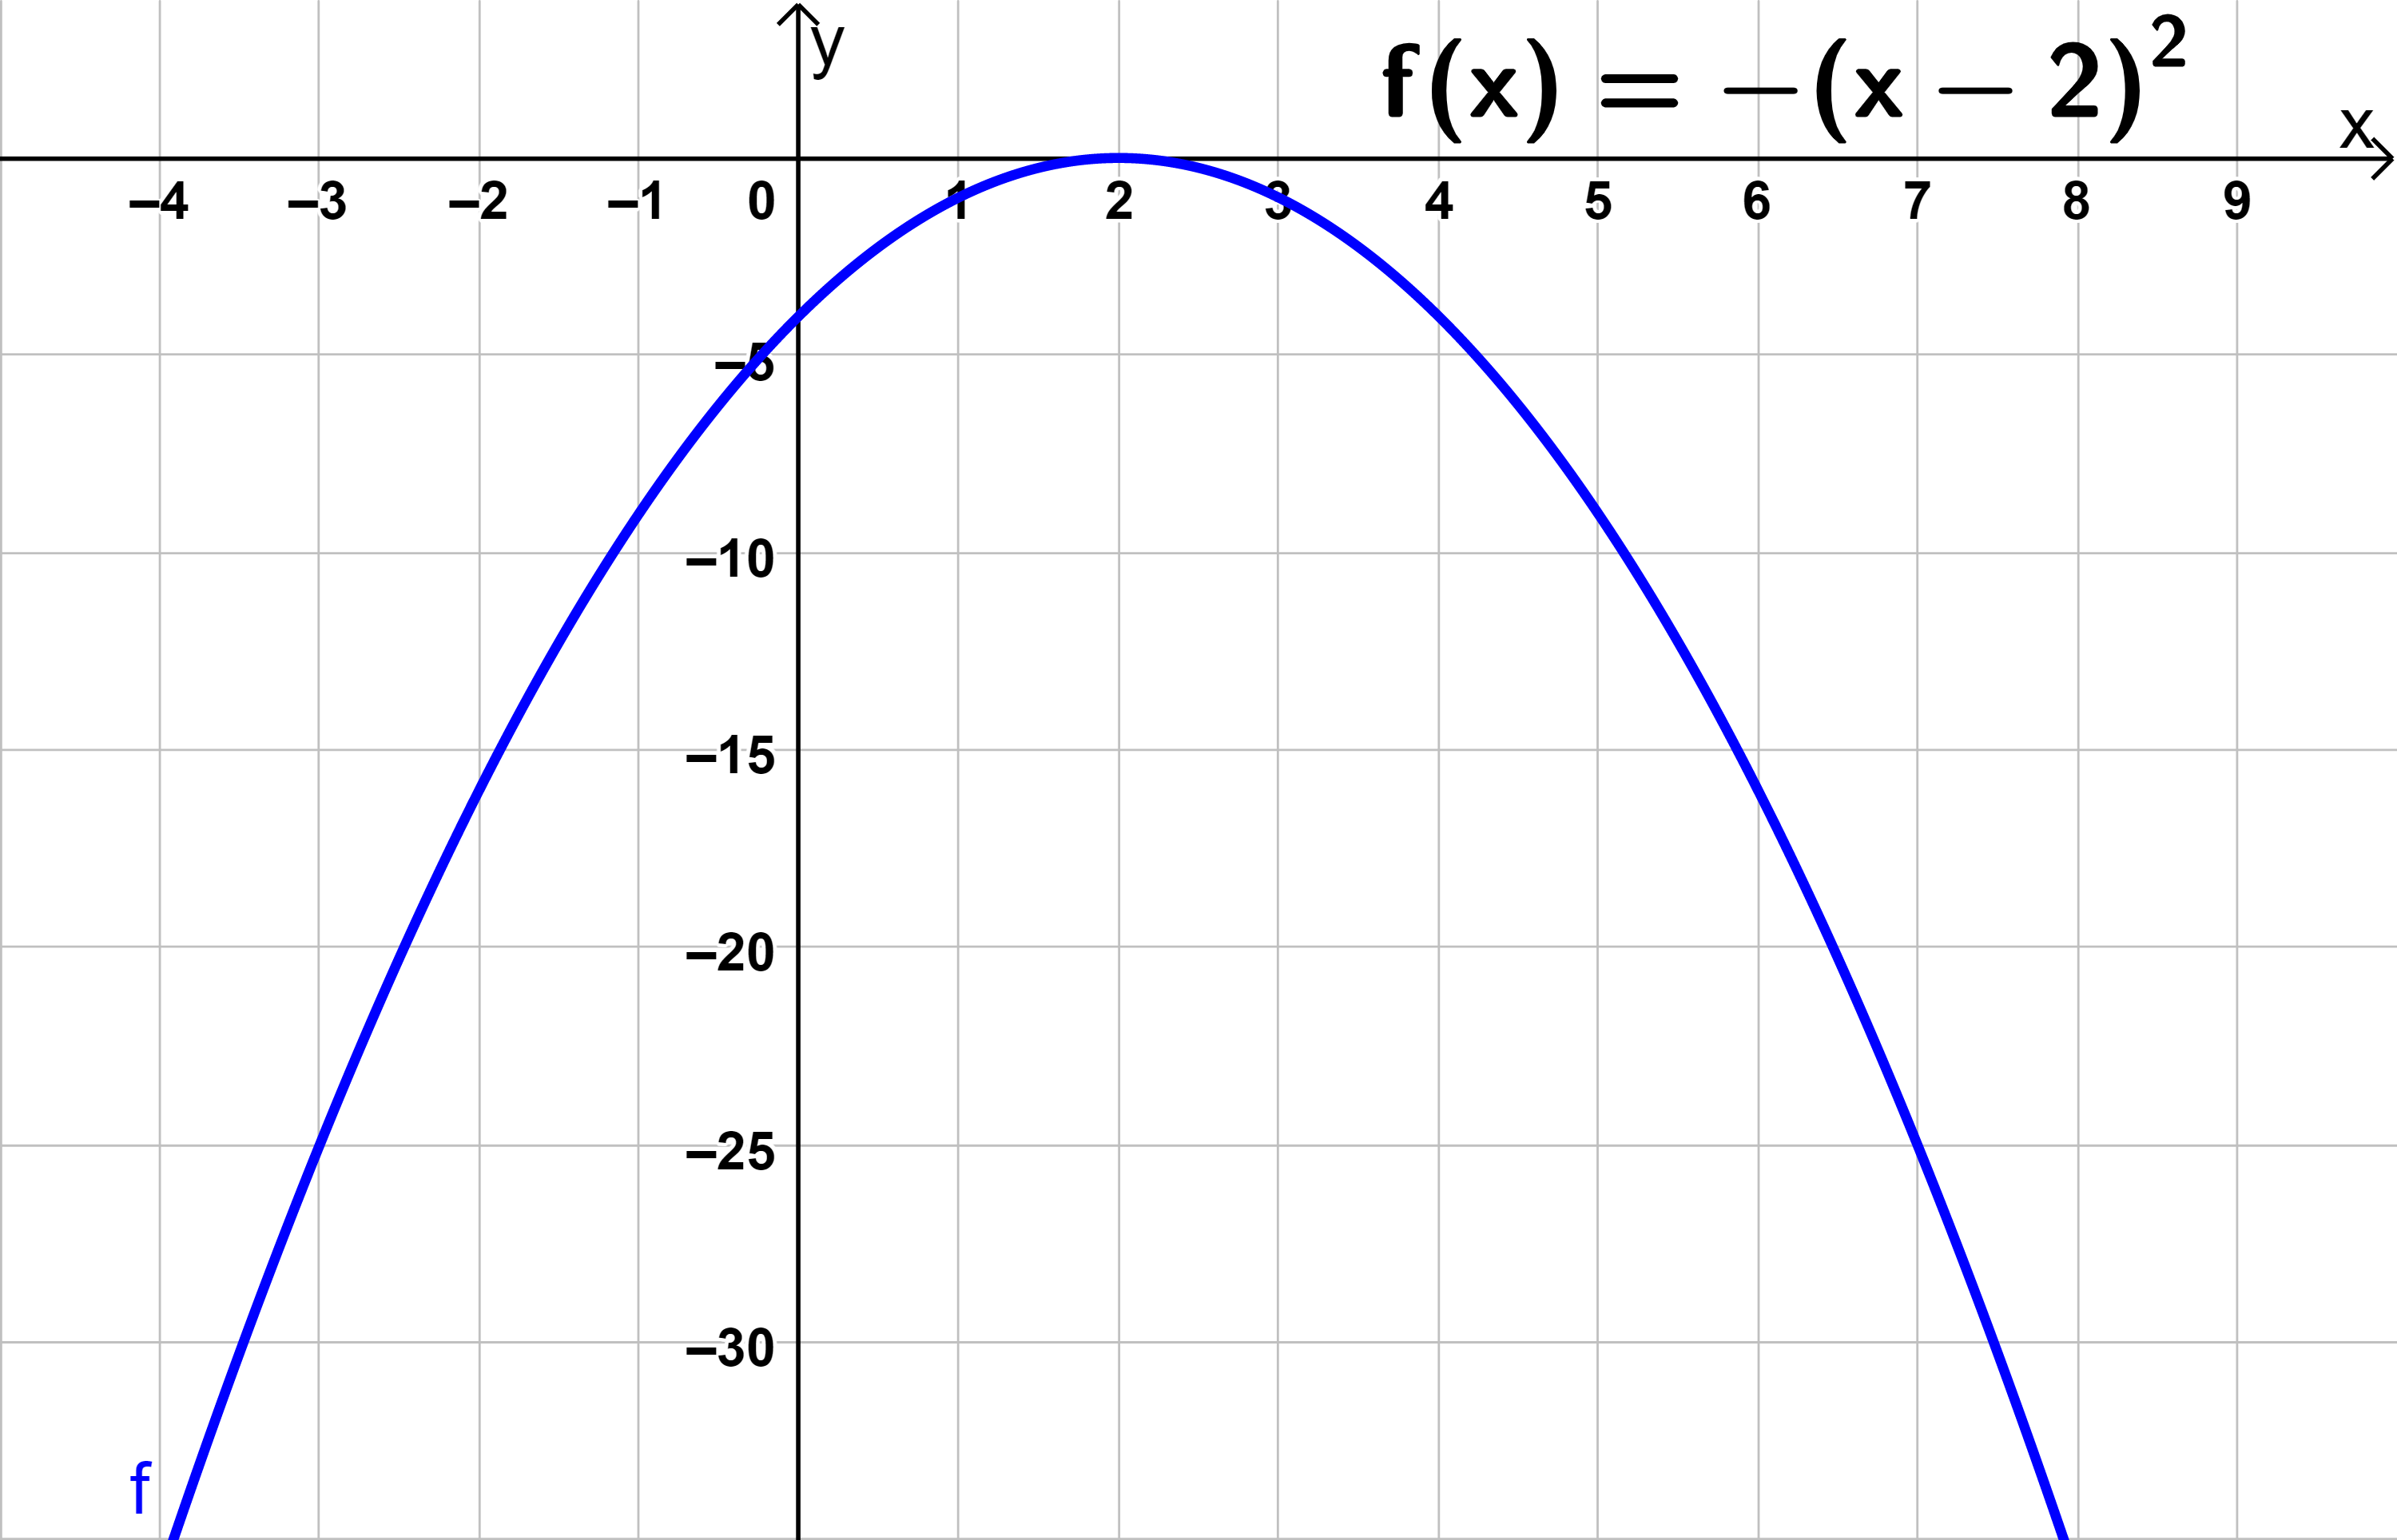
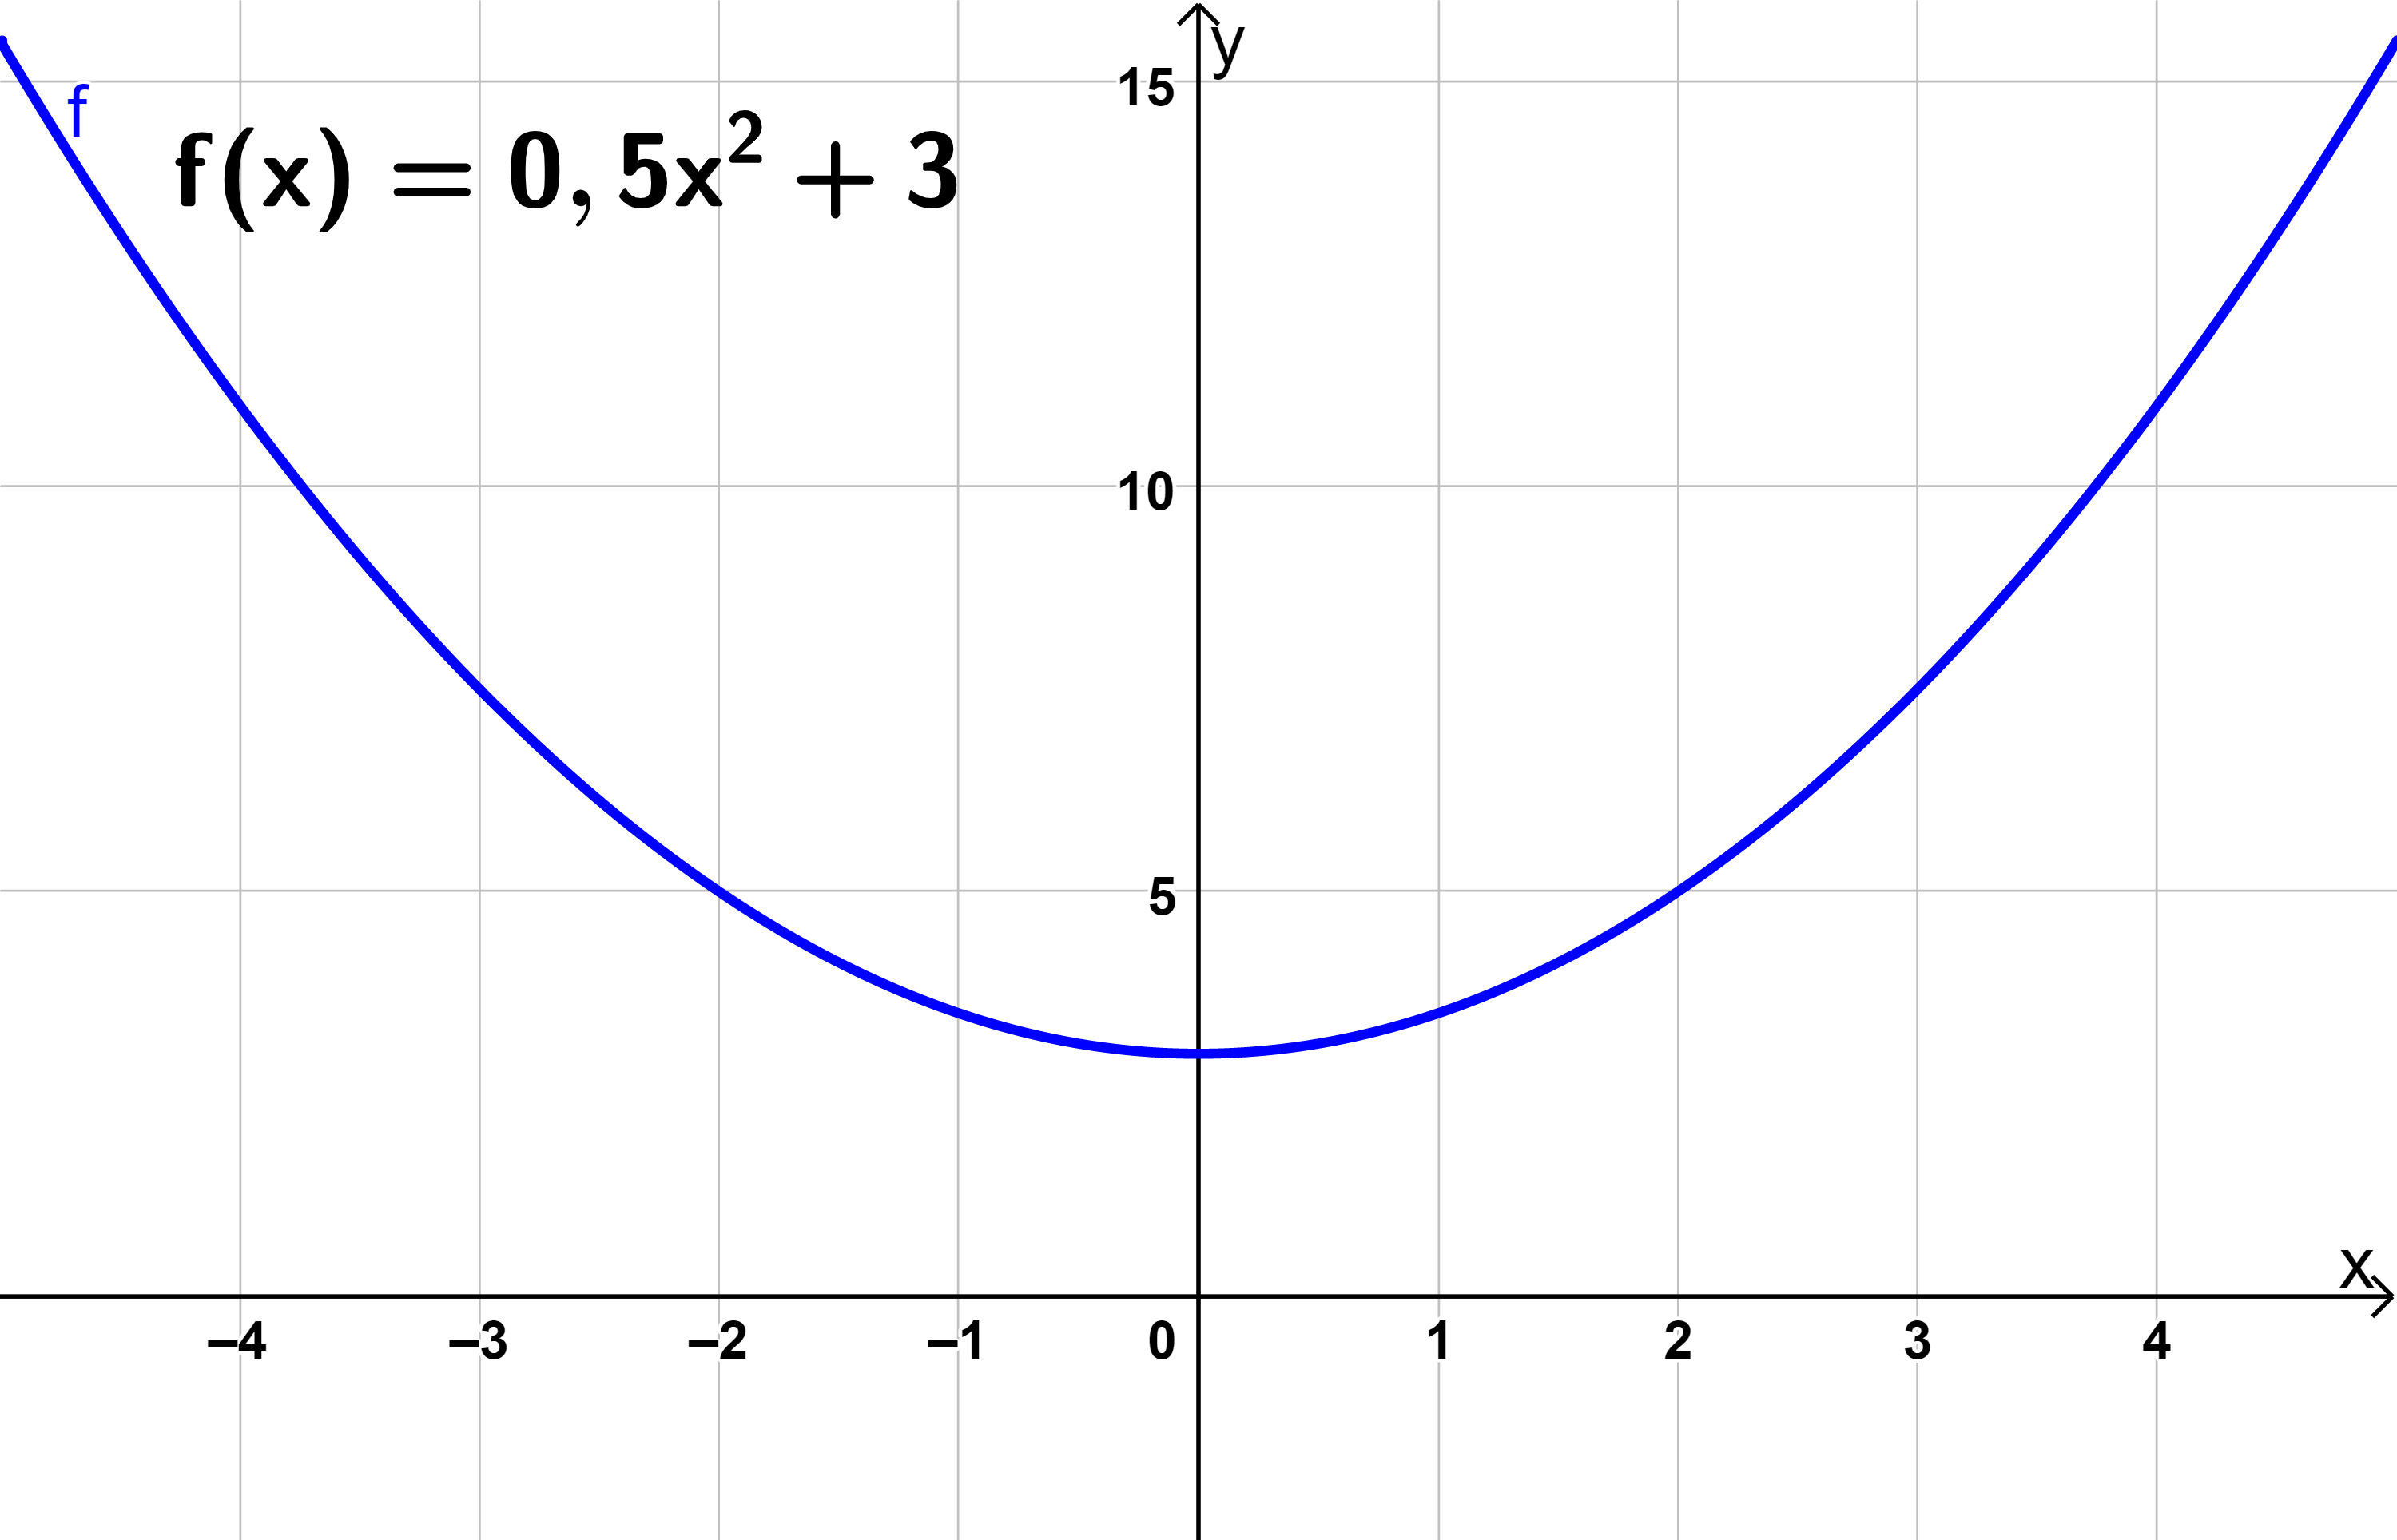 Bild 10
- Polynomfunktionen höheren Grades können mehrere oder auch gar keine Hoch- und Tiefpunkte besitzen.
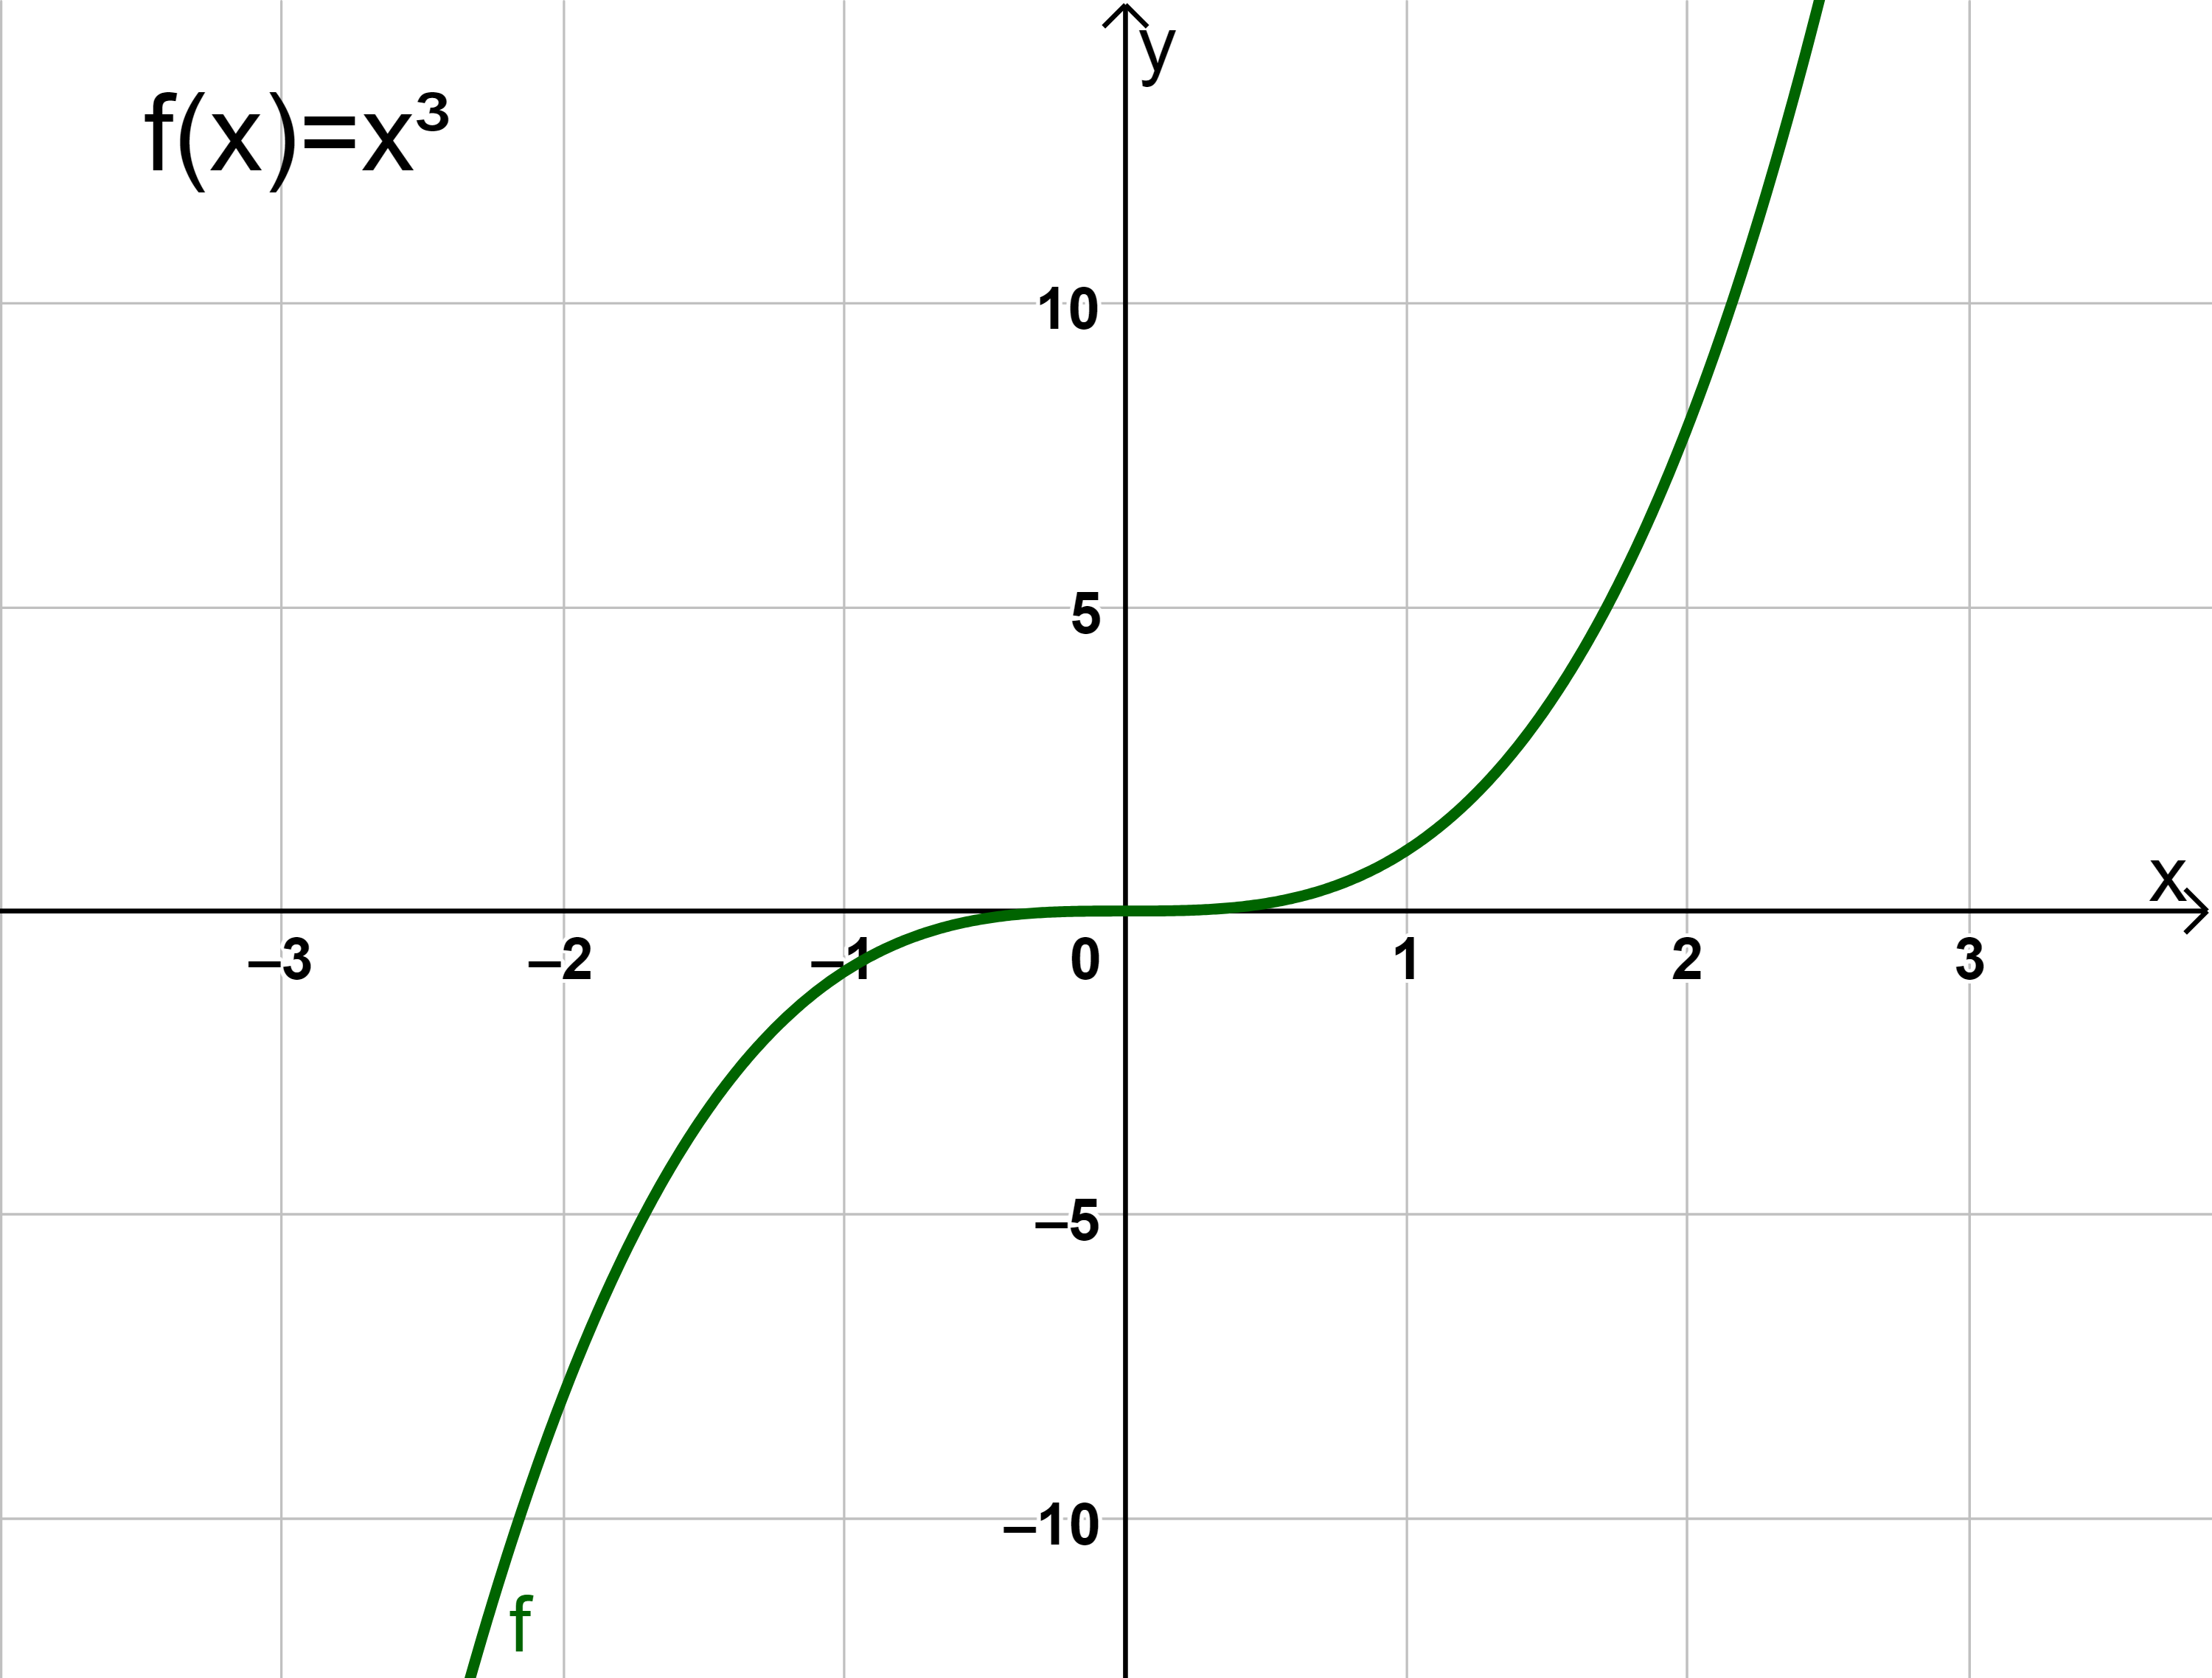
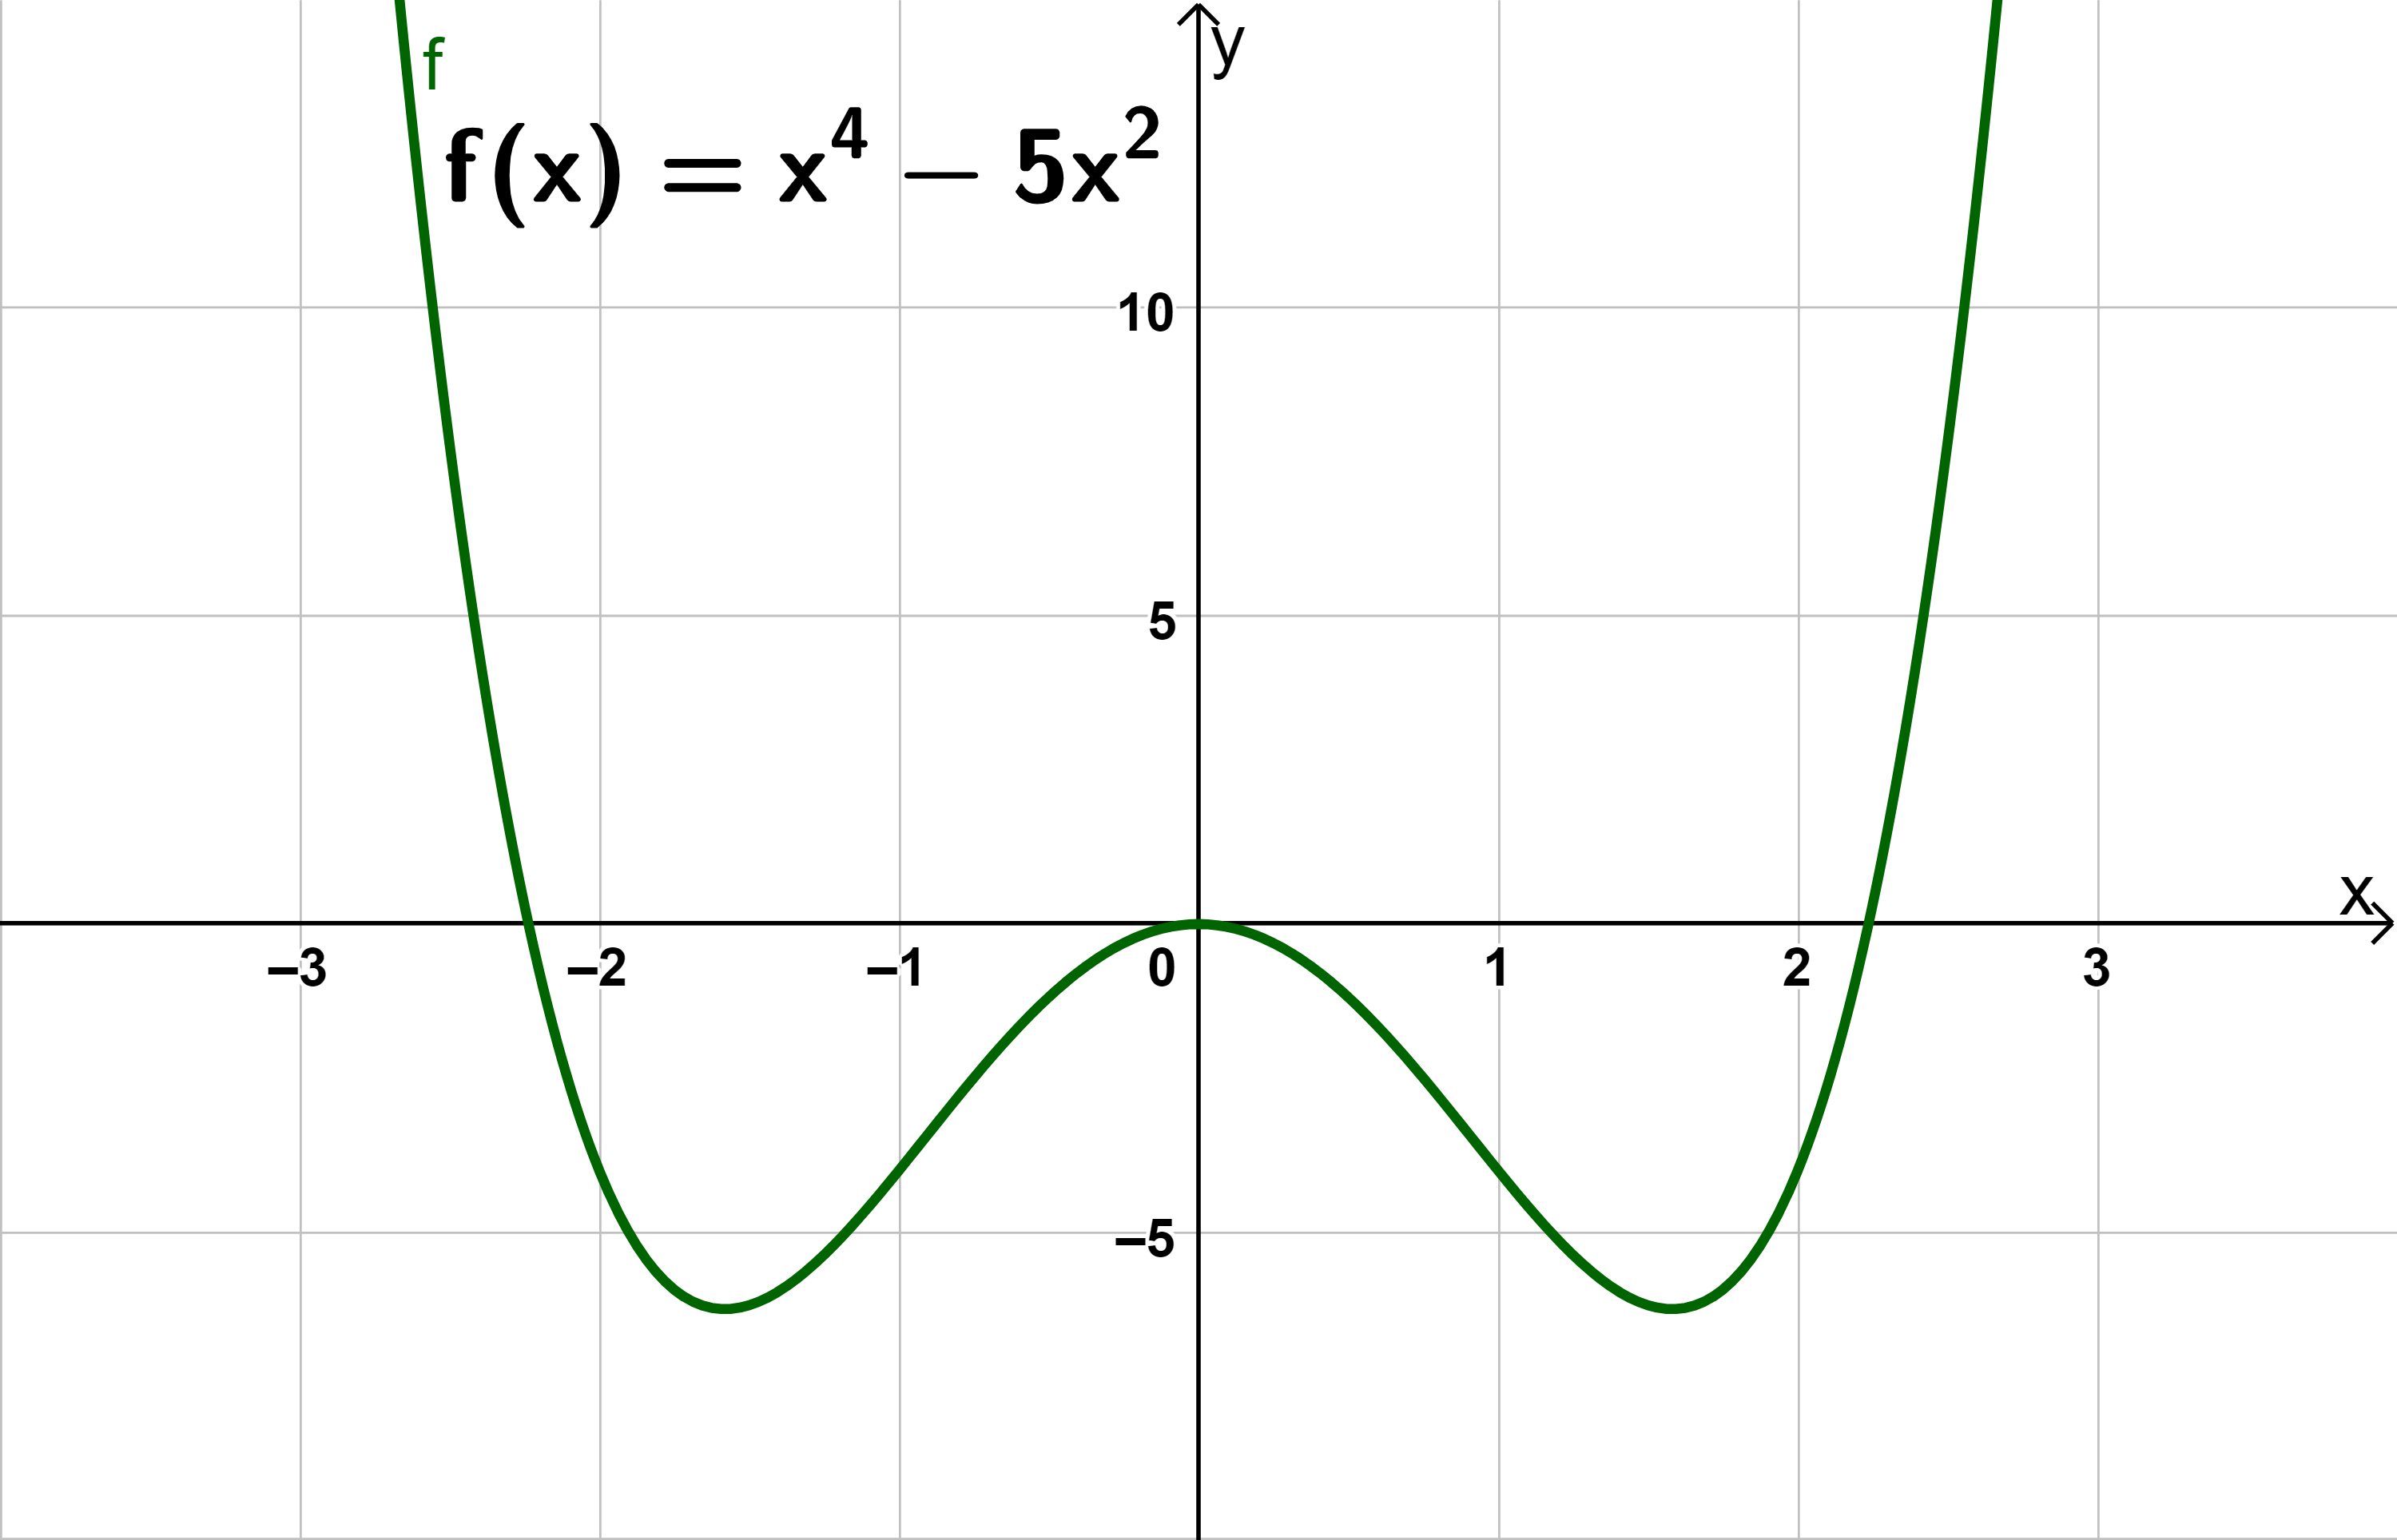 Bild 11
 studiVEMINT und studiVEMINTvideos
Die studiVEMINT-Materialien (einschließlich Videos) sind unter einer Creative Commons Namensnennung - Weitergabe unter gleichen Bedingungen 4.0 International Lizenz (CC BY-SA 4.0) lizenziert. Ausgenommen von der Lizenz sind die verwendeten Logos sowie alle anders gekennzeichneten Elemente.
-
 Applet herunterladen
